- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
O que torna um cão-robô adequado para operações industriais complexas?
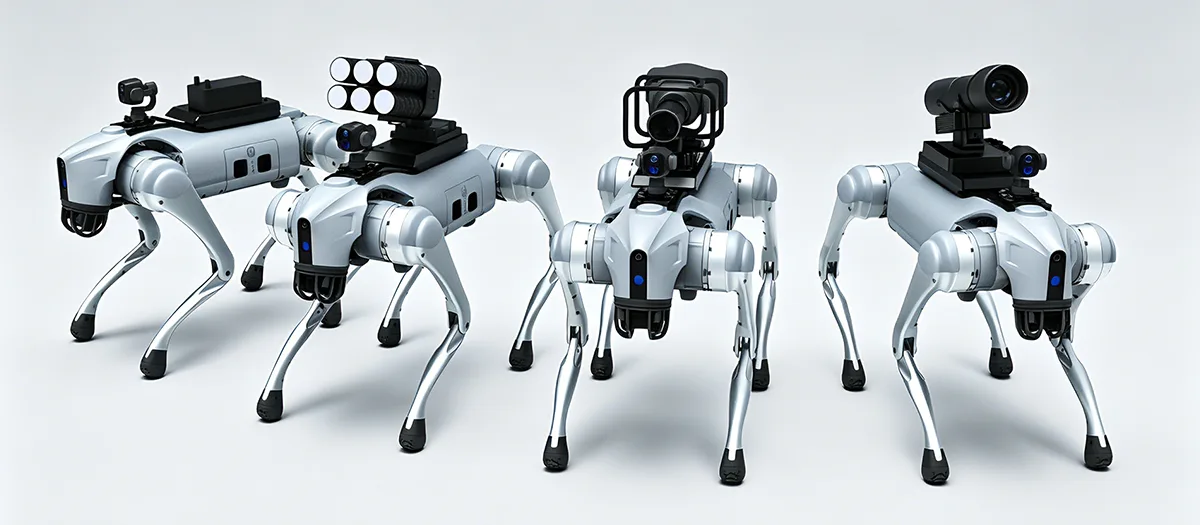
A Cachorro Robôfoi projetado para ir além das limitações dos robôs móveis convencionais com rodas quando as tarefas industriais envolvem escadas, declives, terreno irregular, passagens estreitas, detritos, túneis ou outros terrenos difíceis. Seu valor vem da combinação de mobilidade quadrúpede, navegação autônoma, percepção ambiental, detecção específica de tarefas, equipamento modular e operação contínua. Para os utilizadores industriais, contudo, a mobilidade por si só não é suficiente. Uma plataforma prática também precisa de suportar movimentos estáveis, recolha de dados, integração de equipamentos, gestão de baterias, manutenção e operação sob condições ambientais definidas. Isso torna a arquitetura da plataforma e o planejamento de aplicativos centrais para a implantação bem-sucedida em inspeção, monitoramento de infraestrutura, fabricação inteligente, suporte de emergência e outros cenários operacionais profissionais.
Índice
Clique em uma seção para ir diretamente para a discussão técnica correspondente.
- 1. O que define um robô quadrúpede industrial?
- 2. O que torna a mobilidade com pernas útil em terrenos difíceis?
- 3. Quais funções autônomas melhoram a operação industrial?
- 4. Qual é o papel da percepção multissensorial?
- 5. Quais tarefas de inspeção uma plataforma quadrúpede pode suportar?
- 6. O que o equipamento modular pode adicionar à plataforma?
- 7. Para quais condições a plataforma deve ser projetada?
- 8. Como os robôs quadrúpedes podem reduzir a exposição a áreas de trabalho difíceis?
- 9. Como os equipamentos e sensores devem ser integrados?
- 10. O que os compradores devem avaliar antes de escolher uma plataforma?
- 11. Como é um processo de implantação estruturado?
- 12. Qual é a direção futura da robótica quadrúpede industrial?
- 13. Perguntas frequentes
O que define um robô quadrúpede industrial?
Um robô quadrúpede industrial é uma plataforma robótica móvel construída em torno do movimento das pernas, em vez de rodas ou trilhos. Sua estrutura de quatro pernas permite negociar mudanças de elevação e terreno irregular enquanto transporta sensores, equipamentos de comunicação, hardware de computação e outros equipamentos específicos para aplicações.
A característica definidora não é simplesmente a aparência de quatro pernas. O valor de uma plataforma quadrúpede vem da coordenação entre locomoção, percepção, controle, potência, estrutura e equipamento de tarefa. O robô precisa entender o que está ao seu redor, ajustar seu movimento, manter o equilíbrio e realizar uma rotina operacional definida.
Este design orientado a sistemas separa plataformas quadrúpedes industriais de máquinas simples controladas remotamente. Uma plataforma profissional pode oferecer suporte ao planejamento autônomo de rotas, prevenção de obstáculos, coleta de dados, monitoramento de equipamentos e rotinas de patrulha repetíveis. Essas funções permitem que o robô participe de um fluxo de trabalho operacional mais amplo, em vez de atuar apenas como uma câmera móvel.
Mobilidade com pernas O movimento de quatro pernas permite que a plataforma supere escadas, declives, vãos, pisos irregulares, terreno solto e outras mudanças no terreno.
Navegação Inteligente Percepção, planejamento de trajetória, posicionamento e prevenção de obstáculos podem apoiar movimentos mais autônomos em ambientes complexos.
Plataforma expansível Sensores e equipamentos modulares podem adaptar a mesma base robótica a diferentes tarefas industriais, de inspeção e monitoramento.
Por que a mobilidade quadrúpede muda a automação industrial
Os robôs com rodas tradicionais apresentam melhor desempenho em superfícies relativamente previsíveis. A sua eficiência pode diminuir quando escadas, valas, materiais soltos, soleiras elevadas ou terreno irregular interrompem o percurso. Os sistemas rastreados podem lidar com algumas superfícies desafiadoras, mas também apresentam limitações em espaços apertados e quando o ambiente contém mudanças frequentes de elevação.
O movimento das pernas aborda o problema de maneira diferente. Cada perna pode ser controlada individualmente, permitindo ao robô posicionar os pés de acordo com o terreno. Isso oferece mais opções para manter o equilíbrio ao se mover por ambientes irregulares.
Para aplicações industriais, o benefício prático é o acesso. Um robô que pode se mover por mais tipos de terreno pode potencialmente alcançar pontos de inspeção, áreas de equipamentos, túneis, oficinas e outros locais onde uma plataforma móvel convencional possa precisar de infraestrutura adicional.
- O movimento de quatro patas suporta mudanças de altitude e terreno irregular.
- A navegação autônoma pode reduzir a necessidade de direção manual contínua.
- Os sensores fornecem informações ambientais para tarefas de movimentação e inspeção.
- Interfaces modulares permitem a instalação de diferentes equipamentos para diferentes aplicações.
- A coleta de dados digitais pode conectar operações de campo com análises posteriores.
Princípio fundamentalUm quadrúpede industrial deve ser avaliado como um sistema operacional móvel completo. A mobilidade é importante, mas a percepção, o controle, a integração de equipamentos, a energia e as funções de dados determinam o quão útil essa mobilidade se torna.
O que torna a mobilidade com pernas útil em terrenos difíceis?
Terrenos difíceis são uma das áreas de aplicação mais claras para a robótica quadrúpede. Locais industriais podem conter degraus, rampas, trincheiras, passarelas estreitas, entulho, áreas lamacentas, pisos irregulares e mudanças na altura da superfície. Uma plataforma projetada apenas para pisos planos pode exigir infraestrutura adicional ou não conseguir alcançar determinadas áreas.
Um robô quadrúpede pode posicionar e levantar os pés individualmente, permitindo-lhe adaptar a postura corporal à medida que o terreno muda. Isto pode suportar o movimento em encostas, degraus, vãos e superfícies irregulares, ao mesmo tempo que mantém uma relação mais estável entre a plataforma e o solo.
Escadas e mudanças de altura
As escadas são um exemplo simples de terreno que pode desafiar plataformas com rodas. Cada roda precisa manter contato adequado com a superfície, enquanto o robô deve superar repetidas mudanças verticais. Uma plataforma com pernas pode levantar pernas individuais e ajustar sua postura para se mover entre os passos.
A capacidade exata ainda depende do projeto do robô, da geometria do passo, do sistema de controle e das condições ambientais. O ponto importante da engenharia é que a estrutura com pernas oferece opções de movimento adicionais que as rodas não possuem.
Encostas e superfícies irregulares
Os ambientes industriais geralmente incluem concreto inclinado, cascalho, solo solto, solo lamacento, canais de drenagem ou superfícies de transição. Uma plataforma quadrúpede pode adaptar as posições das pernas e a atitude do corpo à medida que o terreno muda.
A operação estável depende da combinação de algoritmos de projeto mecânico, percepção, controle de marcha, tração e equilíbrio. As pernas fornecem a capacidade de movimento físico, enquanto o sistema de controle determina como essa capacidade é usada.
Espaços estreitos e desordenados
Túneis industriais, oficinas, corredores de tubulações e áreas de manutenção podem conter obstáculos que limitam a rota disponível. Uma plataforma quadrúpede compacta pode navegar por alguns desses espaços sem exigir uma superfície de condução plana e contínua.
| Condição do terreno | Desafio para plataformas móveis convencionais | Vantagem de design quadrúpede |
|---|---|---|
| Passos | Mudanças verticais podem interromper o contato da roda e o movimento para frente | Pernas individuais podem ser levantadas e posicionadas em diferentes alturas |
| Encostas íngremes | Tração reduzida e ajuste corporal limitado podem afetar o movimento | A posição das pernas e a postura corporal podem ser ajustadas durante o movimento |
| Escombros | Superfícies de contato irregulares podem tornar o movimento da roda instável | A colocação individual dos pés oferece mais opções para superar obstáculos |
| Solo lamacento | A tração da roda ou da esteira pode variar em superfícies macias | A colocação das pernas pode se adaptar às mudanças nas condições de contato |
| Lacunas e ravinas | Sistemas com rodas podem exigir pontes ou desvios | O movimento das pernas pode navegar ao redor ou sobre recursos de terreno selecionados |
O equilíbrio é tão importante quanto o movimento
Ser capaz de se mover em terrenos difíceis não é suficiente. A plataforma precisa manter o equilíbrio enquanto transporta sensores e equipamentos. Mudanças repentinas na altura do solo podem afetar o centro de gravidade do robô e a distribuição de carga.
Os sistemas de controle, portanto, precisam coordenar a marcha, a postura, o feedback do sensor e a velocidade do movimento. As funções anti-vibração e anti-tombamento podem ajudar a manter a operação estável dentro do envelope operacional definido.
Isto é particularmente relevante quando o robô transporta câmeras ou equipamentos de medição. O movimento excessivo pode reduzir a qualidade dos dados coletados, mesmo quando o robô permanece na posição vertical.
Quais funções autônomas melhoram a operação industrial?
A robótica industrial torna-se mais útil quando a plataforma pode realizar tarefas repetíveis sem exigir direção manual constante. Funções autônomas podem reduzir a carga de trabalho do operador e, ao mesmo tempo, tornar a movimentação e a coleta de dados mais estruturadas.
As plataformas quadrúpedes modernas podem combinar percepção ambiental, posicionamento, planejamento de rotas, prevenção de obstáculos, execução de tarefas e registro de dados. O grau de autonomia depende da arquitetura do robô, sensores, software, condições de comunicação e ambiente operacional.
Percepção ambiental
Antes que um robô móvel possa navegar de forma autônoma, ele precisa de informações sobre o ambiente ao seu redor. Os sensores podem identificar obstáculos, mudanças no terreno, rotas abertas e outros recursos relevantes.
Os dados de percepção são então usados pelo sistema de navegação para determinar como o robô deve se mover. Num ambiente em mudança, este processo poderá ter de ser executado continuamente, em vez de se basear apenas num mapa fixo.
Planejamento de caminho e prevenção de obstáculos
O planejamento do caminho determina como o robô pode viajar entre pontos definidos. Evitar obstáculos ajuda a ajustar quando um objeto bloqueia a rota planejada ou quando as condições ambientais mudam.
Para inspeção industrial, isso pode permitir rotas repetíveis ao redor do equipamento, através de instalações ou entre pontos de inspeção designados. Os operadores podem concentrar-se mais nos resultados da inspeção em vez de controlar manualmente cada movimento.
Agendamento de tarefas e coleta de dados
Uma rotina de inspeção autônoma pode combinar movimento com detecção. O robô pode viajar para locais definidos, coletar imagens ou leituras de sensores, registrar os resultados e então continuar para o próximo local.
Isso cria um fluxo de trabalho digital no qual o movimento do robô e as informações coletadas estão conectados. Em vez de produzir apenas um fluxo de vídeo, o sistema pode criar um registro estruturado dos resultados da inspeção.
Perceber
Os sensores coletam informações sobre o terreno, obstáculos, equipamentos e condições ambientais.
Plano
O sistema de navegação determina uma rota adequada de acordo com o espaço disponível e os requisitos da tarefa.
Agir
Pernas e sistemas de controle coordenam o movimento enquanto se adaptam às mudanças no ambiente.
Registro
Imagens de inspeção, medições de sensores e informações operacionais podem ser armazenadas para análise posterior.
A autonomia deve ser compatível com o ambiente
A operação autônoma não significa que todo ambiente industrial deva ser totalmente autônomo. Alguns ambientes exigem supervisão definida, intervenção remota ou confirmação do operador antes de tarefas específicas.
Uma abordagem mais prática é identificar quais partes do fluxo de trabalho podem ser automatizadas de forma confiável e onde a tomada de decisão humana continua útil. A navegação, a coleta repetida de dados e a execução rotineira de rotas são fortes candidatos à automação, enquanto descobertas incomuns podem exigir avaliação humana adicional.
Qual é o papel da percepção multissensorial?
A percepção fornece a um robô móvel as informações necessárias para compreender seu ambiente e executar tarefas específicas da aplicação. Um único sensor raramente fornece todo tipo de informação necessária para a operação industrial.
Câmeras visuais podem fornecer imagens detalhadas. Sensores térmicos podem revelar diferenças de temperatura. Sensores de distância podem ajudar o robô a compreender a geometria circundante. Outros sensores podem suportar localização, medição ambiental ou inspeção específica de equipamento.
Sensoriamento visual
Câmeras de alta definição podem capturar imagens e vídeos para observação de equipamentos, verificações de infraestrutura, monitoramento de instalações e documentação. Os dados visuais costumam ser o ponto de partida para a inspeção porque os operadores podem revisar diretamente a aparência dos componentes e das superfícies.
Sensor térmico
A imagem térmica pode identificar variações de temperatura que podem não ser óbvias em imagens de luz visível. Isto pode ser útil em torno de equipamentos elétricos, máquinas, sistemas de energia e outros ativos onde padrões anormais de calor podem indicar uma condição que requer avaliação adicional.
Percepção espacial
As informações de distância e profundidade podem ajudar o robô a compreender obstáculos, corredores, degraus e outras características do ambiente. Isto apoia a navegação e também pode contribuir para o mapeamento e a documentação espacial.
| Categoria do sensor | Informação Primária | Potencial papel industrial |
|---|---|---|
| Câmera de luz visível | Imagens e vídeo | Inspeção visual, documentação, observação de equipamentos |
| Câmera térmica | Padrões de temperatura | Verificações de condições térmicas e identificação de calor anormal |
| Sensor de profundidade ou alcance | Distância e relações espaciais | Navegação, prevenção de obstáculos e mapeamento ambiental |
| Sensor Ambiental | Medições ambientais definidas | Monitoramento do local e coleta de dados específicos do aplicativo |
Por que a fusão de sensores é importante
A fusão de sensores combina informações de diferentes fontes de detecção para criar uma representação mais completa do ambiente. Uma câmera pode reconhecer a aparência de um objeto, enquanto um sensor de profundidade fornece sua distância e posição.
As informações térmicas podem então adicionar outra camada, mostrando se o objeto tem um padrão de temperatura incomum. A combinação dessas fontes pode tornar a inspeção e a navegação mais informativas do que depender apenas de um sensor.
A escolha da carga útil depende da tarefa
Mais sensores não significam necessariamente um sistema melhor. Cada componente adicional adiciona peso, requisitos de energia, restrições de montagem, demandas de processamento de dados e considerações de manutenção.
A abordagem correta é selecionar apenas as informações necessárias para a tarefa definida. Uma plataforma de inspeção visual pode não exigir uma grande coleção de sensores ambientais, enquanto um projeto de monitoramento industrial pode precisar de vários tipos de dados para produzir resultados úteis.
Quais tarefas de inspeção uma plataforma quadrúpede pode suportar?
A inspeção é uma das aplicações industriais mais práticas para a robótica quadrúpede porque a plataforma pode se mover por locais que podem ser inconvenientes para as pessoas ou difíceis para máquinas com rodas.
O robô pode seguir rotas definidas, parar em pontos de inspeção, coletar imagens ou dados de sensores e retornar as informações para um sistema de análise. Isso cria um fluxo de trabalho de inspeção repetível que pode ser programado de acordo com os requisitos operacionais de uma instalação.
Inspeção de fábrica e oficina
Em ambientes de produção, os equipamentos são frequentemente distribuídos em grandes instalações. Algumas áreas podem ser elevadas, estreitas ou separadas por mudanças no nível do piso.
Uma plataforma quadrúpede pode navegar por seções selecionadas da instalação e coletar informações visuais de máquinas, tubulações, gabinetes elétricos, áreas estruturais e outros ativos definidos.
Monitoramento de energia e equipamentos
Sensores térmicos e visuais podem ser combinados para inspeção de equipamentos onde as diferenças de temperatura são relevantes. O robô pode coletar imagens em locais predefinidos e comparar os resultados atuais com registros históricos.
Inspeção de túneis e áreas confinadas
Túneis, corredores de tubulações e outras áreas estreitas podem apresentar desafios de acesso. Um robô móvel compacto pode entrar em tais espaços carregando câmeras, iluminação ou outros sensores adequados para a tarefa de inspeção.
Observação de infraestrutura
Os activos de infra-estruturas exigem frequentemente inspecções repetitivas de áreas semelhantes. Uma rota repetível do robô pode ajudar a padronizar a coleta de imagens e fornecer uma sequência operacional consistente.
- Inspeção de rotina:Siga rotas predefinidas e colete dados visuais ou de sensores recorrentes.
- Monitoramento de equipamentos:Combine informações visuais e térmicas para avaliação da condição.
- Observação estrutural:Capture imagens de superfícies, juntas, tubulações e outros ativos físicos selecionados.
- Documentação de dados:Crie registros de inspeção com data e hora para comparação e análise posteriores.
Vantagem de inspeçãoA automação mais útil não é simplesmente substituir uma rota de inspeção ambulante. Está criando um ciclo repetível no qual o movimento, a detecção, o registro de dados e a análise posterior estão conectados.
Os dados de inspeção devem ser estruturados
Uma grande coleção de imagens não é automaticamente útil. O sistema deve associar dados a locais, equipamentos, rotas ou pontos de inspeção específicos para que os operadores possam entender de onde veio cada observação.
Quando um sistema de inspeção robótico é combinado com software apropriado, as informações resultantes podem apoiar a análise de tendências, o planejamento de manutenção e a inspeção de acompanhamento. O fluxo de trabalho exato depende da instalação e das informações necessárias.
O que o equipamento modular pode adicionar à plataforma?
A modularidade permite que uma plataforma robótica suporte diferentes tarefas, alterando ou adicionando equipamentos. Isto é particularmente útil em ambientes industriais onde podem ser necessários vários tipos de inspeção e monitoramento.
Os equipamentos possíveis incluem câmeras de luz visível, sistemas de imagem térmica, detectores de gás, unidades de iluminação, dispositivos de comunicação, sensores ambientais e outros módulos específicos para tarefas. A configuração exata depende da capacidade de carga do robô, do sistema elétrico, das interfaces de montagem e das condições operacionais.
Equipamento de inspeção
Câmeras e sistemas de imagem térmica podem transformar o robô em uma plataforma móvel de inspeção. As câmeras visuais podem documentar as condições físicas, enquanto os sensores térmicos podem fornecer informações adicionais sobre a distribuição de calor.
Equipamento ambiental
Sensores ambientais e de gás podem permitir que o robô colete medições de áreas que podem não ser convenientes para acesso manual. Isso pode suportar fluxos de trabalho de monitoramento em instalações industriais, túneis, oficinas e outros ambientes definidos.
Equipamentos de iluminação e comunicação
Os módulos de iluminação podem melhorar a qualidade da imagem em áreas escuras e suportar a operação em locais com iluminação limitada. Os equipamentos de comunicação podem permitir que os operadores troquem informações com o pessoal da área operacional.
Módulo Visual Captura imagens e vídeos para inspeção visual, documentação e observação de equipamentos.
Módulo Térmico Fornece informações relacionadas à temperatura para complementar a inspeção visual convencional.
Módulo Ambiental Coleta medições definidas de gás, ar ou outras medições ambientais de acordo com a aplicação.
Modularidade deveria ter interfaces definidas
Um sistema modular só é prático quando o equipamento pode ser instalado sem criar problemas de compatibilidade desnecessários. Os pontos de montagem, as conexões elétricas, as interfaces de dados, as dimensões físicas e os limites de peso devem ser claramente definidos.
Interfaces padronizadas podem simplificar mudanças entre configurações de equipamentos. Ao mesmo tempo, projetos especializados podem exigir suportes, invólucros ou arranjos de energia personalizados quando as interfaces padrão não atendem aos requisitos da aplicação.
Potência e peso devem ser considerados juntos
Cada módulo adicionado altera a configuração operacional completa. Um sensor mais pesado aumenta a carga transportada pelas pernas e pelo sistema de propulsão. Eletrônicos adicionais podem aumentar o consumo elétrico. Uma caixa maior pode afetar o centro de gravidade ou restringir o movimento do robô.
O design modular, portanto, funciona melhor quando o robô foi desenvolvido com atenção suficiente às relações mecânicas e elétricas entre a plataforma base e seu equipamento.
Para quais condições a plataforma deve ser projetada?
Os ambientes industriais variam significativamente. Um piso de oficina apresenta desafios diferentes de uma área de construção ao ar livre, enquanto um túnel introduz restrições diferentes de um local industrial aberto.
Antes de selecionar ou desenvolver uma plataforma robótica, as condições ambientais devem ser claramente definidas. Essas condições influenciam a estrutura, os sensores, os algoritmos de movimento, a vedação, o comportamento da bateria e os requisitos de manutenção.
Chuva e umidade
Ambientes externos podem expor equipamentos robóticos à chuva, respingos de água e alta umidade. O nível de proteção adequado depende do projeto da plataforma e do ambiente operacional pretendido.
A umidade também pode afetar sensores e conectores. Para operações repetidas em ambientes externos, esses componentes devem ser considerados durante o projeto mecânico e elétrico, em vez de serem tratados como detalhes secundários.
Poeira e materiais soltos
Locais industriais podem conter poeira, areia, detritos ou outras partículas. Esses materiais podem entrar em mecanismos móveis ou afetar a visibilidade do sensor.
A proteção, os procedimentos de limpeza, o acesso para manutenção e a seleção de componentes devem, portanto, refletir as condições reais do local.
Temperatura
O desempenho da bateria, a eletrônica, os sensores e os materiais mecânicos podem responder de maneira diferente às mudanças de temperatura. Uma plataforma destinada a condições amplas de temperatura deve ser avaliada em relação à faixa real esperada durante a operação.
Vibração e impacto
O movimento das pernas cria movimentos mecânicos repetidos, enquanto terrenos acidentados podem introduzir choques adicionais. Sensores sensíveis e equipamentos eletrônicos requerem, portanto, montagem e proteção adequadas.
| Fator Ambiental | Efeito Potencial | Consideração de projeto |
|---|---|---|
| Umidade | Pode afetar conectores, componentes eletrônicos e sensores | Procedimentos apropriados de gabinete, vedação e manutenção |
| Pó | Pode entrar em áreas mecânicas ou eletrônicas | Proteção, acesso para limpeza e seleção de componentes adequados |
| Temperatura | Pode influenciar o comportamento eletrônico e da bateria | Faixa operacional definida e avaliação ambiental relevante |
| Vibração | Pode afetar os dados do sensor e os componentes mecânicos | Montagem adequada, projeto estrutural e avaliação de vibração |
| Impacto | Pode tensionar pernas, carcaças, montagens e componentes eletrônicos | Proteção estrutural e validação sob condições definidas |
O ambiente determina a configuração correta
Não existe uma configuração universal que seja ideal para todas as instalações industriais. O ambiente operacional deve ser documentado antes de o robô ser selecionado.
Informações úteis podem incluir operação interna ou externa, tipos de superfície, faixa de temperatura, presença de poeira ou umidade, largura do corredor, dimensões da escada, obstáculos esperados, cargas úteis necessárias e condições de comunicação.
Como os robôs quadrúpedes podem reduzir a exposição a áreas de trabalho difíceis?
Uma aplicação importante da robótica industrial é reduzir a necessidade de pessoas entrarem em locais de difícil acesso, desconfortáveis ou inadequados para inspeção manual de rotina.
Um robô móvel pode transportar câmeras e sensores para áreas definidas enquanto os operadores permanecem em uma posição de controle mais conveniente. Isto pode apoiar a inspeção e a coleta de dados sem exigir que o pessoal siga fisicamente cada rota de inspeção.
Reduzindo a exposição rotineira
Algumas tarefas industriais envolvem movimentos repetidos em ambientes quentes, empoeirados, úmidos, barulhentos, estreitos ou de outra forma difíceis. A utilização de uma plataforma móvel para recolha de dados de rotina pode reduzir a frequência com que o pessoal precisa de entrar nessas áreas.
O robô não elimina todos os requisitos de intervenção humana. Manutenção, descobertas incomuns, reparos e tarefas fora das capacidades do robô ainda podem exigir pessoal treinado. O objectivo é transferir as actividades adequadas de inspecção e monitorização para um modelo operacional mais controlado.
Observação e comunicação remotas
Módulos de câmera e comunicação podem fornecer aos operadores informações de campo sem exigir que eles fiquem próximos ao equipamento que está sendo inspecionado.
Para as equipes de manutenção, isso pode ser útil durante as verificações preliminares. Um robô pode coletar informações visuais primeiro, permitindo que os técnicos determinem que tipo de trabalho de acompanhamento pode ser necessário antes de entrar na área.
A redução de riscos depende do design do sistema
Um robô não é automaticamente seguro simplesmente porque é remoto. O sistema completo necessita de navegação adequada, prevenção de obstáculos, comunicação, procedimentos de emergência, práticas de manutenção e limites operacionais.
O robô deve, portanto, ser tratado como uma ferramenta de engenharia com capacidades definidas, e não como um substituto universal do trabalho humano.
- Defina quais tarefas podem ser executadas remotamente.
- Estabeleça limites operacionais seguros para o robô.
- Fornece funções adequadas de comunicação e controle de emergência.
- Faça a manutenção dos sensores e componentes mecânicos de acordo com as condições de operação.
- Mantenha a intervenção humana disponível para situações além das capacidades definidas do robô.
Como os equipamentos e sensores devem ser integrados?
A integração do equipamento determina se o robô pode executar a tarefa pretendida sem comprometer a mobilidade, o equilíbrio, a disponibilidade de energia ou a qualidade dos dados. Um sensor que funciona bem em uma bancada pode exigir uma estrutura de montagem diferente, uma vez instalado em uma plataforma quadrúpede móvel.
Montagem mecânica
Os pontos de montagem devem apoiar o equipamento de forma segura, mantendo acesso suficiente para instalação e manutenção. A localização do equipamento também é importante porque pode afetar o centro de gravidade e o movimento do robô.
Para câmeras e sensores que exigem visão estável, o sistema de montagem também deve considerar movimento e vibração. O equipamento necessita de um campo de visão adequado sem interferir nas pernas do robô ou outros componentes.
Integração elétrica
Cada módulo adicionado cria um requisito elétrico. Câmeras, sistemas térmicos, módulos de computação, iluminação, equipamentos de comunicação e sensores ambientais podem ter diferentes requisitos de tensão e corrente.
A arquitetura de energia precisa acomodar essas cargas, mantendo a compatibilidade com a bateria e os componentes eletrônicos de controle do robô.
Integração de dados
Os sistemas robóticos modernos podem gerar grandes quantidades de dados de imagens, sensores e navegação. O sistema deve definir como as informações são coletadas, transmitidas, armazenadas e processadas.
Para aplicações de inspeção, o ideal é que os dados permaneçam conectados às informações de localização e horário, para que análises posteriores possam identificar exatamente onde uma observação específica foi coletada.
| Área de Integração | Pergunta-chave | Impacto potencial |
|---|---|---|
| Peso | O robô pode carregar o pacote completo de equipamentos? | Influencia a mobilidade, o equilíbrio e a carga mecânica |
| Posição | Onde o equipamento deve ser montado? | Pode afetar o centro de gravidade, o campo de visão e o movimento |
| Poder | Qual entrada elétrica é necessária? | Altera os requisitos de bateria e gerenciamento de energia |
| Dados | Como as informações serão transmitidas ou armazenadas? | Determina a arquitetura de comunicação e processamento |
| Manutenção | O módulo pode ser acessado e substituído? | Afeta a capacidade de manutenção e a continuidade operacional |
A integração deve ser planejada antes da implantação
O planejamento antecipado pode evitar problemas como sensores bloqueados, conectores inacessíveis, capacidade insuficiente da bateria ou montagem instável do equipamento.
Informações técnicas úteis incluem dimensões do equipamento, peso, consumo de energia, especificações do conector, interfaces de comunicação, requisitos de montagem, temperatura operacional e exposição ambiental esperada.
Uma vez conhecidos esses parâmetros, a plataforma robótica pode ser avaliada como um sistema completo, e não como um robô básico com equipamentos adicionados posteriormente.
O que os compradores devem avaliar antes de escolher uma plataforma?
A escolha de um robô quadrúpede deve começar com a aplicação e não com a aparência ou um único número de desempenho. Uma plataforma tecnicamente avançada pode ainda ser inadequada se não conseguir navegar no terreno necessário, transportar o equipamento necessário, operar nas condições esperadas ou fornecer os dados necessários.
Comece pelo meio ambiente
Documente as superfícies, declives, escadas, corredores, obstáculos, temperatura, umidade, poeira e outras características ambientais. Esses fatores determinam que tipo de mobilidade e proteção a plataforma exige.
Defina a tarefa operacional
Identifique se o robô realizará inspeção, monitoramento, coleta de dados, transporte, observação de equipamentos ou outra função definida. A tarefa determina o equipamento que precisa ser instalado.
Avalie a mobilidade
Veja mais do que a capacidade de andar. Considere subir escadas, lidar com declives, superar obstáculos, estabilidade, velocidade de movimento, capacidade de giro e desempenho nas condições reais da superfície esperadas no local.
Verifique a capacidade de carga útil e integração
Deve ser avaliado o pacote completo de equipamentos, incluindo câmeras, sensores, dispositivos de comunicação, estruturas de montagem, baterias e outros acessórios.
Revise as funções autônomas
Determine se o sistema pode suportar planejamento de rotas, prevenção de obstáculos, posicionamento, coleta automatizada de dados, agendamento de tarefas e monitoramento remoto no nível exigido pelo projeto.
- Terreno:Quais superfícies, escadas, declives e obstáculos o robô deve superar?
- Tarefa:Que ação física ou informação o robô deve fornecer?
- Carga útil:Que equipamento deve ser transportado e quanto pesa?
- Poder:Qual é a demanda elétrica combinada da plataforma e dos equipamentos instalados?
- Autonomia:Quais partes do fluxo de trabalho operacional precisam de execução automatizada?
- Ambiente:Quais condições de temperatura, poeira, umidade, vibração ou impacto são esperadas?
- Manutenção:Como os sensores, baterias, pernas e outros componentes serão inspecionados e reparados?
Princípio de seleçãoA melhor plataforma não é necessariamente aquela com a folha de especificações mais longa. É aquele cujas características de mobilidade, sensoriamento, potência, integração de equipamentos, autonomia e manutenção correspondem ao ambiente operacional real.
Qual é a aparência de um processo de implantação estruturado?
Um processo de implantação estruturado ajuda a transformar um conceito geral de robótica em um sistema operacional com requisitos técnicos claros. Isto é particularmente importante para aplicações industriais porque o robô deve trabalhar com o ambiente, equipamentos, procedimentos e sistemas de dados existentes.
- Defina o cenário operacional:Registre o layout do local, o terreno, as condições ambientais, as rotas operacionais e as tarefas alvo.
- Identifique o equipamento necessário:Determine quais câmeras, sensores térmicos, dispositivos ambientais, unidades de iluminação ou módulos de comunicação são necessários.
- Estabeleça os parâmetros do sistema:Confirme peso, dimensões, requisitos de energia, interfaces de dados, posições de montagem e acesso para manutenção.
- Construa a rota operacional:Defina as áreas, pontos de verificação, caminhos de navegação e sequência de inspeção exigidos pela aplicação.
- Validar mobilidade:Avalie o movimento no terreno real, incluindo escadas, declives, obstáculos e superfícies de transição.
- Validar equipamento:Verifique a qualidade da imagem, as leituras dos sensores, a comunicação e a estabilidade do equipamento durante o movimento.
- Estabeleça procedimentos operacionais:Definir procedimentos de cobrança, manutenção, revisão de dados, intervenção e emergência.
O teste do site é importante
Os testes laboratoriais não conseguem reproduzir todas as características de uma instalação real. O robô deve ser avaliado sob condições operacionais representativas sempre que possível.
Os testes no local podem revelar detalhes difíceis de identificar durante o desenvolvimento geral. Um corredor pode ser mais estreito do que o esperado. Uma escada pode ter uma altura incomum. Uma superfície específica pode fornecer menos tração. As condições de iluminação podem reduzir o desempenho da câmera.
Essas descobertas podem então ser usadas para ajustar o planejamento de rotas, posicionamento de equipamentos, configuração de sensores ou procedimentos operacionais.
Os fluxos de trabalho de dados devem ser projetados com o robô
A automação da inspeção só produz valor quando as informações coletadas podem ser utilizadas. Um sistema útil deve definir como as imagens e as leituras dos sensores são armazenadas, como são associadas aos locais, como as anomalias são identificadas e como os operadores analisam os resultados.
Para inspeções recorrentes, os registros históricos também podem fornecer uma base de comparação. O robô pode coletar dados usando rotas e pontos de vista semelhantes, facilitando a identificação de alterações ao longo do tempo.
A manutenção deve fazer parte da implantação
Um robô móvel contém componentes mecânicos e eletrônicos que experimentam movimentos repetidos. Pernas, juntas, motores, sensores, conectores, baterias e caixas de proteção requerem manutenção adequada.
A inspeção de rotina deve, portanto, ser incluída no plano operacional desde o início. O fácil acesso aos principais componentes e procedimentos de substituição claros podem tornar a operação a longo prazo mais prática.
Qual é a direção futura da robótica quadrúpede industrial?
O desenvolvimento da robótica quadrúpede industrial está caminhando em direção a uma maior autonomia, melhor consciência ambiental, maior integração de equipamentos e mais software específico para aplicações. A direção central não é simplesmente fazer com que os robôs andem melhor, mas permitir que executem fluxos de trabalho operacionais completos com menos intervenção manual.
Operação incorporada mais inteligente
Espera-se cada vez mais que os robôs combinem percepção e movimento, em vez de tratá-los como funções separadas. Uma plataforma pode usar informações ambientais para decidir para onde se mover, como evitar obstáculos e onde realizar uma tarefa.
Isto cria uma relação mais próxima entre o robô físico e o software que o controla. O resultado pode ser um movimento mais adaptativo em ambientes que não podem ser representados completamente por uma rota fixa.
Inspeção mais inteligente
À medida que câmeras e sensores coletam mais informações, a análise automatizada torna-se cada vez mais útil. O reconhecimento baseado em IA pode ajudar a identificar condições visuais predefinidas, organizar imagens de inspeção e destacar áreas que merecem revisão adicional.
Por exemplo, um sistema pode ser projetado para reconhecer anomalias de equipamentos selecionados, alterações de superfície ou outras condições definidas pela aplicação. Os operadores humanos podem então concentrar-se na verificação e na tomada de decisões, em vez de analisar cada imagem com igual atenção.
Maior modularidade
As futuras plataformas industriais provavelmente suportarão combinações mais amplas de equipamentos. Uma única base robótica pode acomodar diferentes sensores de inspeção, módulos ambientais, equipamentos de comunicação ou dispositivos específicos para tarefas.
Isso requer interfaces mecânicas e elétricas mais padronizadas, ao mesmo tempo que permite a personalização onde projetos especializados assim o exigirem.
Integração com sistemas de informação industrial
A próxima etapa da robótica industrial provavelmente conectará a operação física com sistemas de gerenciamento digital. As informações geradas pelo robô podem ser combinadas com registros de equipamentos, cronogramas de manutenção, mapas, histórico de inspeções e outros dados digitais.
Isto permite que o robô se torne parte de um fluxo de trabalho industrial maior, em vez de funcionar como uma máquina isolada.
Maior autonomia Mais tarefas podem ser realizadas através de navegação autônoma, planejamento de rotas, prevenção de obstáculos e operação programada.
Melhor percepção Vários sensores e análises inteligentes podem fornecer informações mais ricas sobre equipamentos e arredores.
Integração mais profunda As plataformas robóticas podem conectar mobilidade, sensores, energia, dados e software industrial em um fluxo de trabalho operacional mais completo.
Da máquina móvel à plataforma operacional inteligente
O valor a longo prazo da robótica quadrúpede reside na combinação de mobilidade física e inteligência digital. Um robô que pode caminhar em terrenos difíceis fornece acesso físico. Sensores fornecem informações. O controle autônomo fornece repetibilidade. A análise baseada em IA pode ajudar a interpretar os dados coletados. O software industrial conecta esses resultados a fluxos de trabalho mais amplos.
Cada um desses recursos é útil de forma independente, mas sua combinação cria uma plataforma muito mais capaz. Quanto mais integrados eles estiverem, mais aplicativos poderão ser suportados sem redesenhar todo o sistema para cada nova tarefa.
Princípio voltado para o futuroA direção da robótica quadrúpede industrial é em direção a sistemas orientados a tarefas que combinem mobilidade, percepção, operação autônoma, equipamento modular e inteligência de dados em uma plataforma coordenada.
Perguntas frequentes
O que é um robô quadrúpede industrial?
É uma plataforma robótica móvel de quatro patas projetada para tarefas profissionais como inspeção, monitoramento, coleta de dados e operação em ambientes onde robôs convencionais com rodas podem ter dificuldade de navegação.
Por que os robôs quadrúpedes são adequados para terrenos irregulares?
Quatro pernas controladas individualmente oferecem mais opções de posicionamento dos pés e postura corporal. Isto pode ajudar a plataforma a lidar com escadas, declives, vãos, superfícies soltas e outras mudanças no terreno dentro da sua capacidade operacional definida.
Um robô quadrúpede pode operar de forma autônoma?
Sim. Dependendo da arquitetura do sistema, as funções autônomas podem incluir percepção ambiental, posicionamento, planejamento de rotas, prevenção de obstáculos, execução de tarefas e coleta de dados. O nível apropriado de autonomia depende da aplicação e do ambiente.
Quais sensores podem ser instalados em uma plataforma quadrúpede?
Os equipamentos possíveis incluem câmeras de luz visível, sistemas de imagem térmica, sensores de profundidade ou alcance, dispositivos de monitoramento ambiental, sistemas de iluminação, módulos de comunicação e outros equipamentos específicos para tarefas. A configuração exata depende da plataforma e do aplicativo.
Um robô quadrúpede pode ser usado para inspeção industrial?
Sim. Ele pode apoiar a inspeção de rotina de instalações industriais, equipamentos, infraestrutura, túneis, oficinas e outras áreas, seguindo rotas definidas e coletando dados visuais, térmicos ou outros dados de sensores.
A imagem térmica pode ser integrada ao robô?
Sim. A imagem térmica pode ser usada juntamente com câmeras convencionais quando as diferenças de temperatura são relevantes para a tarefa de inspeção. O sensor, a posição de montagem, o requisito de energia e a interface de dados devem ser avaliados como parte do sistema completo.
Equipamento adicional pode ser adicionado ao robô?
Muitas plataformas profissionais podem suportar equipamentos modulares, desde que os componentes adicionados permaneçam dentro dos limites mecânicos, elétricos, de peso e de interface definidos. Suportes personalizados ou outros componentes de integração podem ser necessários para configurações especializadas.
O que deve ser considerado antes de selecionar uma plataforma?
Fatores importantes incluem requisitos de terreno, escadas e declives, ambiente operacional, peso da carga útil, requisitos de sensores, demanda de energia, funções autônomas, fluxo de trabalho de dados, acesso para manutenção e condições de comunicação.
A mesma plataforma pode suportar aplicações diferentes?
Sim. Um design modular pode permitir a instalação de diferentes sensores e equipamentos para inspeção, monitoramento, medição ambiental ou outras tarefas industriais definidas. A configuração disponível depende da arquitetura do robô e dos requisitos do equipamento.
Como os dados de inspeção podem ser usados após uma patrulha robótica?
As imagens coletadas e as leituras dos sensores podem ser associadas a locais e pontos de inspeção e, em seguida, revisadas para condições predefinidas. Os registos históricos também podem apoiar a comparação entre ciclos de inspecção e ajudar a organizar o trabalho de acompanhamento.
A operação autônoma elimina a necessidade de operadores?
Não necessariamente. A automação pode reduzir o controle manual contínuo, mas ainda podem ser necessários operadores para supervisão, tratamento de exceções, manutenção, descobertas incomuns e tarefas fora da capacidade operacional definida do robô.
Em quais ambientes os robôs quadrúpedes industriais podem ser usados?
As aplicações potenciais incluem fábricas, oficinas, túneis, instalações industriais, locais de infraestrutura, áreas externas irregulares e outros locais onde é necessária inspeção móvel ou coleta de dados. A adequação real depende das condições ambientais e das especificações da plataforma.
Discuta um projeto de robótica quadrúpede
Compartilhe as condições do terreno, a tarefa de inspeção, os requisitos do equipamento, o peso da carga útil, o ambiente operacional ou as funções autônomas necessárias para sua aplicação.
entre em contato conosco para discutir os requisitos do seu projeto